科沃斯DEEBOT N5扫地机器人体验:面向日常清洁场景的路径规划与清洁设计
家庭清洁痛点与产品定位
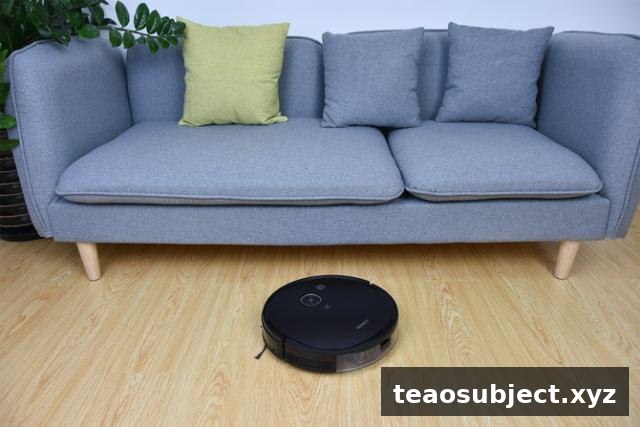
在快节奏的日常生活中,地面清洁常被压缩为对开阔区域的简单处理,沙发底、床底等低矮角落容易长期积累灰尘与杂物。面向这一使用场景,扫地机器人被视为减少人工投入、提升清洁覆盖面的工具。2019年的一篇产品体验报道将目光投向科沃斯推出的DEEBOT N5扫地机器人,试图观察该机在真实家居环境中的路径规划、清扫效率与细节处理表现,为当时关注自动清洁设备的用户提供参考。
视觉导航与路径规划机制
扫地机器人的清扫效率很大程度上取决于导航系统。DEEBOT N5采用基于机器视觉的VSLAM方案,通过机身顶部垂直向上的摄像头识别家居环境,建立空间信息并规划清扫路线。按照原文介绍,该摄像头配备1/3英寸感光元件与150°超广视角,可较快采集视觉坐标并判断自身位置。该公司称,这种设计有助于减少漏扫与重复清扫,在进入沙发底等低矮空间或处于暗光环境时,也能依靠视觉感知维持既定节奏。
清扫路径与效率的体验记录
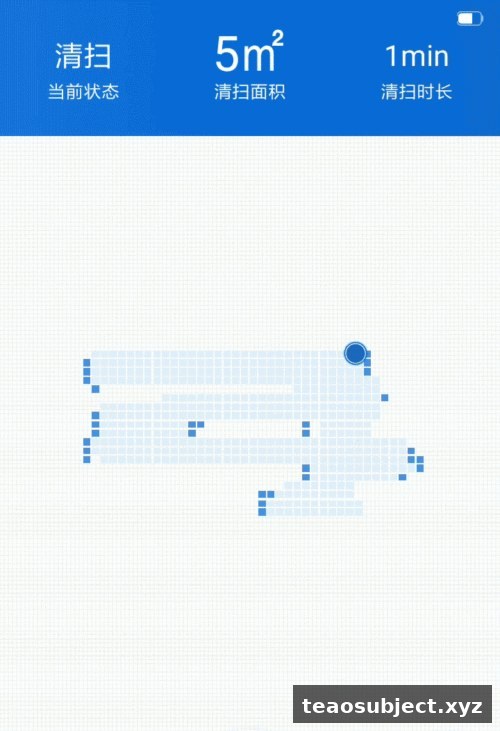
从当时的体验记录来看,DEEBOT N5在测试过程中以“弓”字形路线推进,未出现明显原地停滞或反复打转的情况,对桌腿较多的区域也能完成绕行与覆盖。原文测试中,22平方米空间的清扫耗时约22分钟,折算效率约为每分钟1平方米,与其提及的每分钟1.5平方米存在差距,报道将原因归于家居布置及单房间测试条件。科沃斯方面同时提出按房间清扫的思路,意在减少反复进出房间带来的时间消耗,但实际效率仍需结合不同户型验证。
机身通过性与越障条件
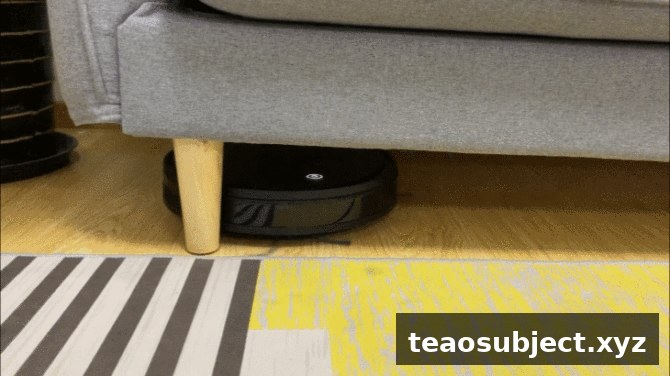
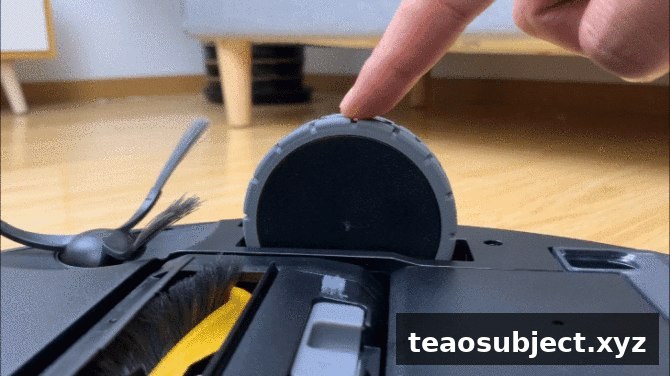
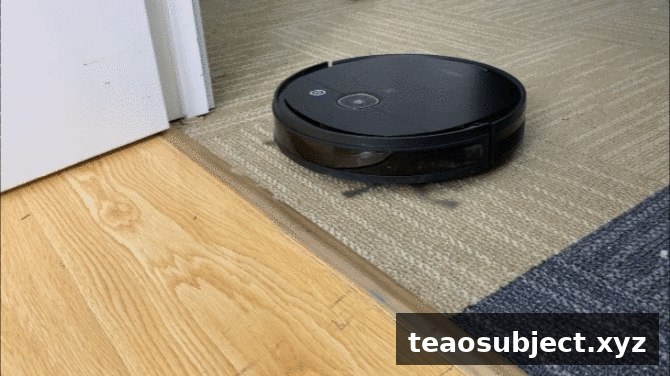
除路径规划外,机身能否在家具底部与门槛之间自由通过,也直接影响清洁覆盖范围。该机机身高度为7.7毫米,在面对床底、沙发底等低矮空间时具备进入条件,有机会处理人工清扫不易触及的区域。针对地毯边界、阳台滑道或卫生间防水门槛等常见障碍,该公司为其配备了弹性驱动轮,并在轮面采用软包橡胶材质以增强抓地力,标称越障能力达到2厘米。
清洁结构与除尘过滤设计
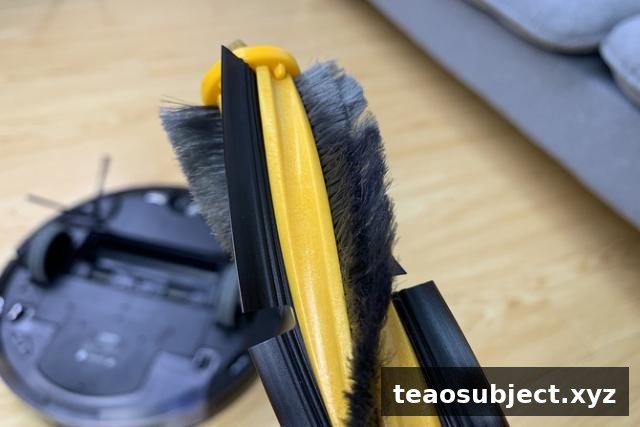
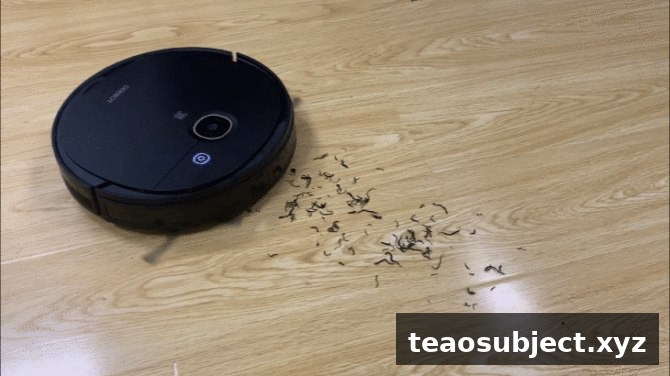
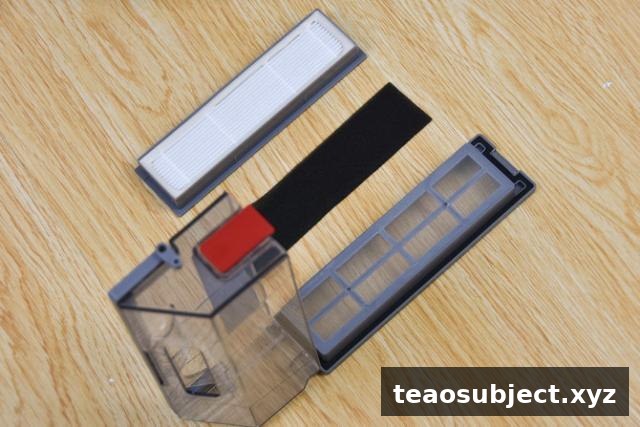
清洁效果并非仅由吸力决定,还与滚刷结构、吸口密封性及尘盒过滤等环节相关。该机搭载蓝鲸清洁系统2.0,滚刷采用V型设计并配合长短刷毛,意在提升对地面及缝隙灰尘的带出能力;浮动滚刷与吸口前后的橡胶条则用于增强贴合与密闭性。体验中,标准吸力模式下可清理地面茶叶等颗粒,强劲档位吸力更高但噪音也相应增加。
水箱配置与湿拖表现
在湿拖功能方面,DEEBOT N5将240毫升水箱设计为机身尾部的一体结构,而非独立外挂配件,以扩大储水容量。该公司提供手机应用的三档渗水调节,通过微控方式控制出水速度,旨在降低漏水或滤芯堵塞带来的使用问题。原文记录显示,在80平方米湿拖环境测试中选择中档水量后,水箱仍剩余较多清水;拖地过程中地面未留下明显水渍,呈现较快干燥的效果。







推荐阅读
- 2019-11-05
- 2019-08-20
- 2023-02-08
 京公网安备 11010802037792号